先说清任务,再决定仿真精度
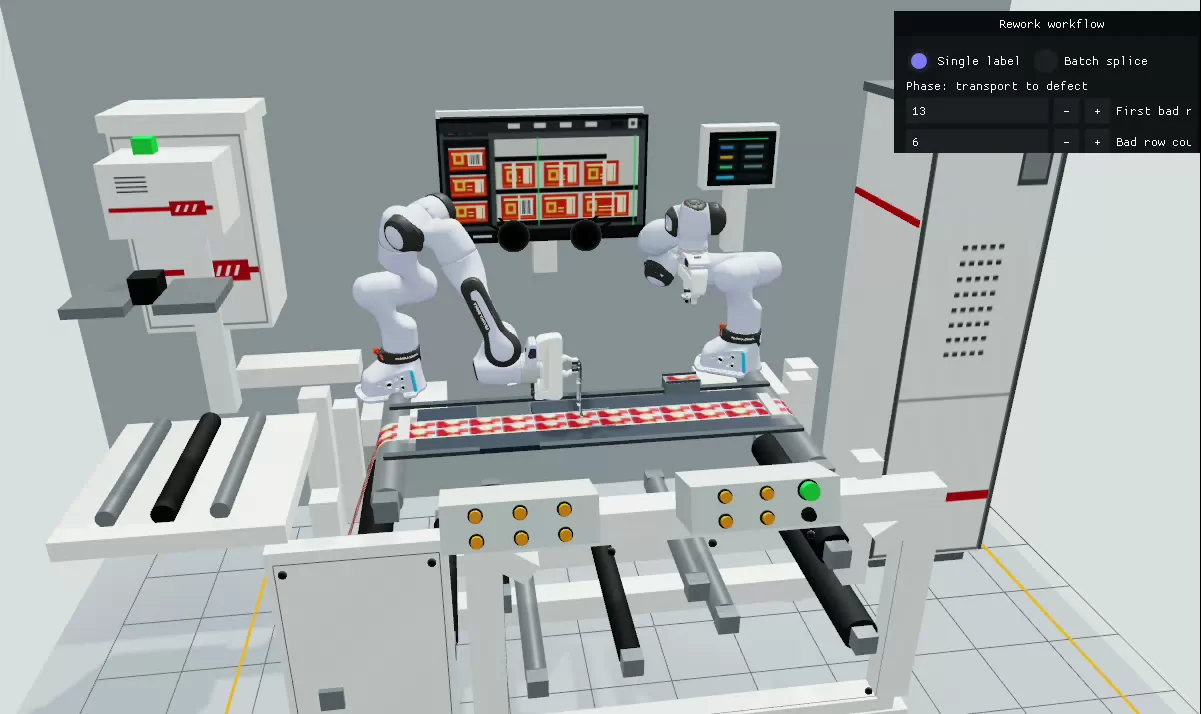
评估物理仿真方案时,应先明确任务定义。机器人要通过一段通道,还是要把卷材插入机台?前者关注通行、定位与障碍,后者还需要接触、摩擦、夹持和对位。画面相似不能代替这些条件,模型细节应当围绕待验证的问题取舍。
资料将场景、机器人、传感器和任务流程分别建模,这个拆法很有用。出现失败时,可以追问是视觉遮挡、参数失真、运动不可达,还是任务规则缺失,而不必把所有问题都归到模型能力上。
危险样本要能重复,结果要能比较
仿真的价值之一,是反复构造真实现场不适合高频尝试的边缘工况。例如遮挡、极端光照、人员经过或设备状态变化。同一个条件能重放,策略更新前后才有可比依据。只记录成功视频,很难判断能力究竟改善在哪里。
因此,数据除了图像和动作,还应关联任务、机器人配置、环境条件、成功或失败标签。失败片段与人工接管原因也要保留,否则训练得到的可能只是正常流程,异常恢复仍留给现场临时处理。
中试负责暴露仿真没有解释的误差
资料提出仿真、中试、生产反馈的路径。中试后应重点检查误差与数据如何回流:定位偏差是否要重新标定,接触结果是否需要校准物理参数,任务失败是否暴露了遗漏工况。现场数据能改变下一轮仿真,闭环才真正成立。
评估时可以把任务完成、动作安全、异常回退和连续运行分开观察。仿真通过意味着具备进入下一阶段的依据;稳定作业仍要在真实配置与冻结任务中验证。这也是从演示走向可复现工程结果必须补上的一段。