PHYSICAL SAFETY ALIGNMENT
物理可信安全系统
这份研发规划型安全中间件方案增加动作校验、风险回退和证据记录;需与机器人本体及现场安全控制链路联合验证。
获取方案配置建议获取方案与需求沟通请联系:
610015486@163.com · 18611193215 ·
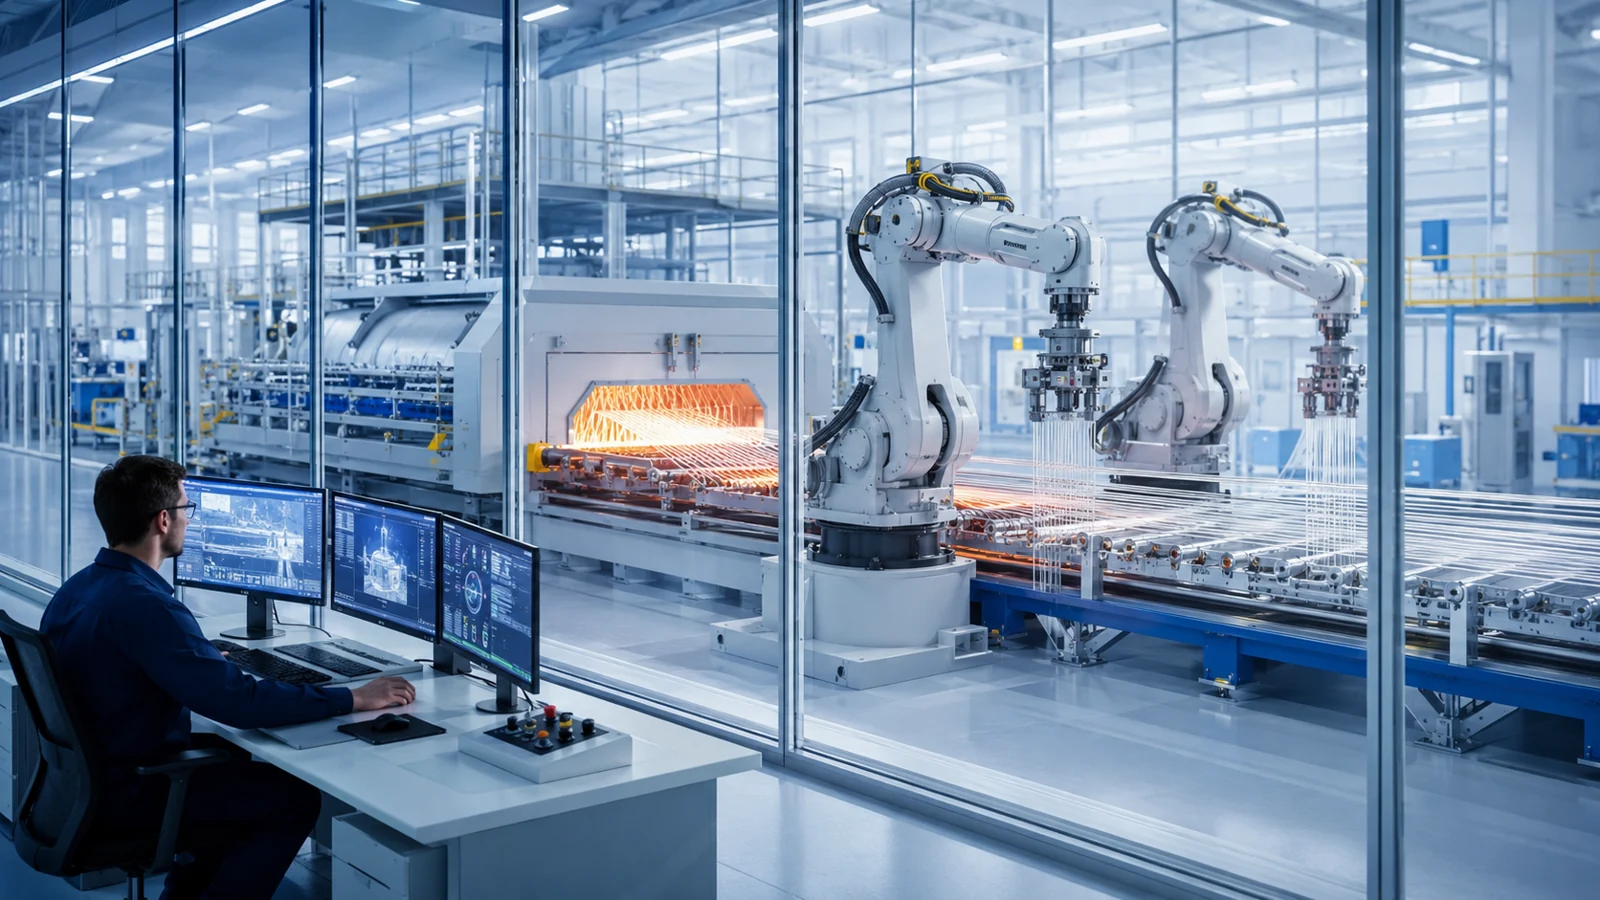 场景 / 方案示意
具身智能网站整理者 · 内容复核
先确认哪些条件
- 机器人本体与控制权限
- 可执行任务白名单
- 风险与安全回退条件
- 资料性质
- 技术产品规划
- 配置与报价
- 原资料未提供可核验的现行报价;按现场任务、配置与验证范围确认。
- 适用边界
- 研发规划型安全中间件。安全能力需与本体、安全控制链路和具体场景联合验证,不作绝对安全承诺。
- 还缺什么证据
- 未见可公开核验的具体场景安全验证报告或认证;不承诺绝对安全。
资料出处与使用方式
01具身智能安全物理可信对齐系统-BP.pptx
以上为原方案资料的归纳,不表示本站整理者已生产、销售或交付该设备。配置、工程目标与实测结果分别核对。
怎样从方案走到现场验证 ↗解决什么问题
- 模型动作存在不确定性
- 复杂现场的安全边界难以统一
- 异常处置与责任追溯缺少依据
核心能力与配置
控制障碍函数与可达域预测
双通道运行时安全回退
动作与事件证据链
跨机器人平台接口适配
适用场景
工业人机协作电力与机房巡检双足机器人受控操作高风险作业验证
任务流程
01 · 定义规则与边界02 · 校验待执行动作03 · 执行或安全回退04 · 记录证据与复盘
从方案到现场
研发规划型安全中间件。安全能力需与本体、安全控制链路和具体场景联合验证,不作绝对安全承诺。
PROJECT INQUIRY把您的现场需求,
把您的现场需求,
转化为下一步方案。
提供作业对象、现场布局与目标节拍,即可围绕产品选型、系统配置和验证路径展开沟通。