把巡检与操作拆成两张任务表
水电站方案同时讨论固定路线巡检和盘柜操作,很容易让人把两者理解为同一种能力。仔细拆开,巡检主要回答到哪里、看什么、如何留证;接触操作还要回答能否碰、谁授权、允许多大动作,以及结果不一致时怎样退出。
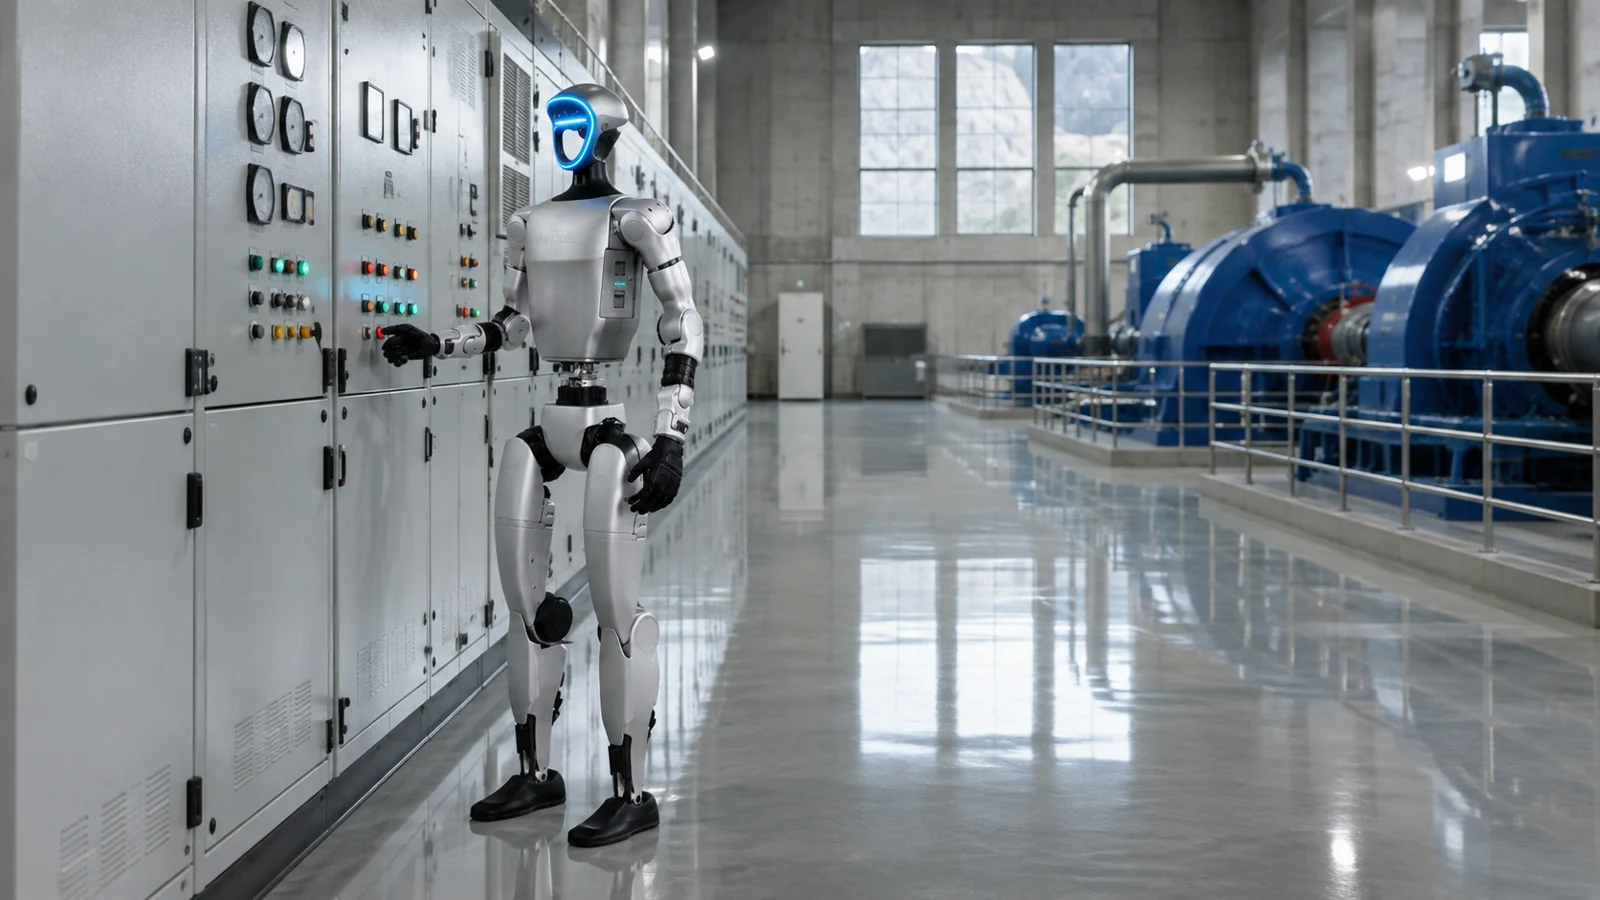
材料把柜体状态识别、异常近距复核列为优先场景,把拉手和按钮操作放到中试柜、隔离单元或经确认的低风险回路。这种次序有工程意义:先形成可重复的采集与复核流程,再逐项增加接触行为。
识别到异常,不等于取得操作许可
配电房方案中的机器人复核也提供了一个清晰例子。模型发现温升偏离后,可以派机器人到点采集图像、红外和读数,再进入人工确认与工单处置。异常检测触发的是进一步取证,不能顺势推导出机器人可以直接操作设备。
对于需要执行的动作,任务白名单、目标设备、当前状态、授权条件和结果检查都应明确。远程人员发出指令后,现场仍需检查动作是否满足条件;授权记录与实际执行记录也应能够相互对应。
退出路径应当和成功路径一起设计
实施评估需检查识别不确定、接触受阻、通信中断和状态复核失败时的处理方式。机器人是原地等待、释放工具,还是保持负载?哪些情形必须转人工?这些问题需要结合本体和工位确定,不能用一个笼统的异常报警替代。
运行时安全方案试图在策略与执行器之间加入动作校验与回退。它值得与现场急停、限速限力和接管机制一起讨论。验证时保留视频、遥测、授权和事件日志,既能解释成功,也能解释为什么某次动作没有继续。