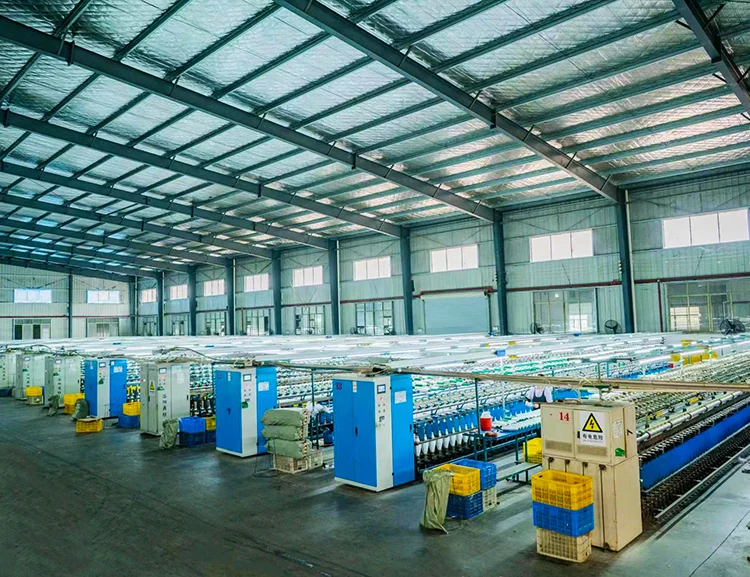
01↗
需求初评
提供现场环境、作业对象、当前流程和目标节拍,先明确需要解决的问题。
整理机器人巡检、搬运、视觉分拣与仿真方案。
分享现场条件、任务拆解和验证方法。
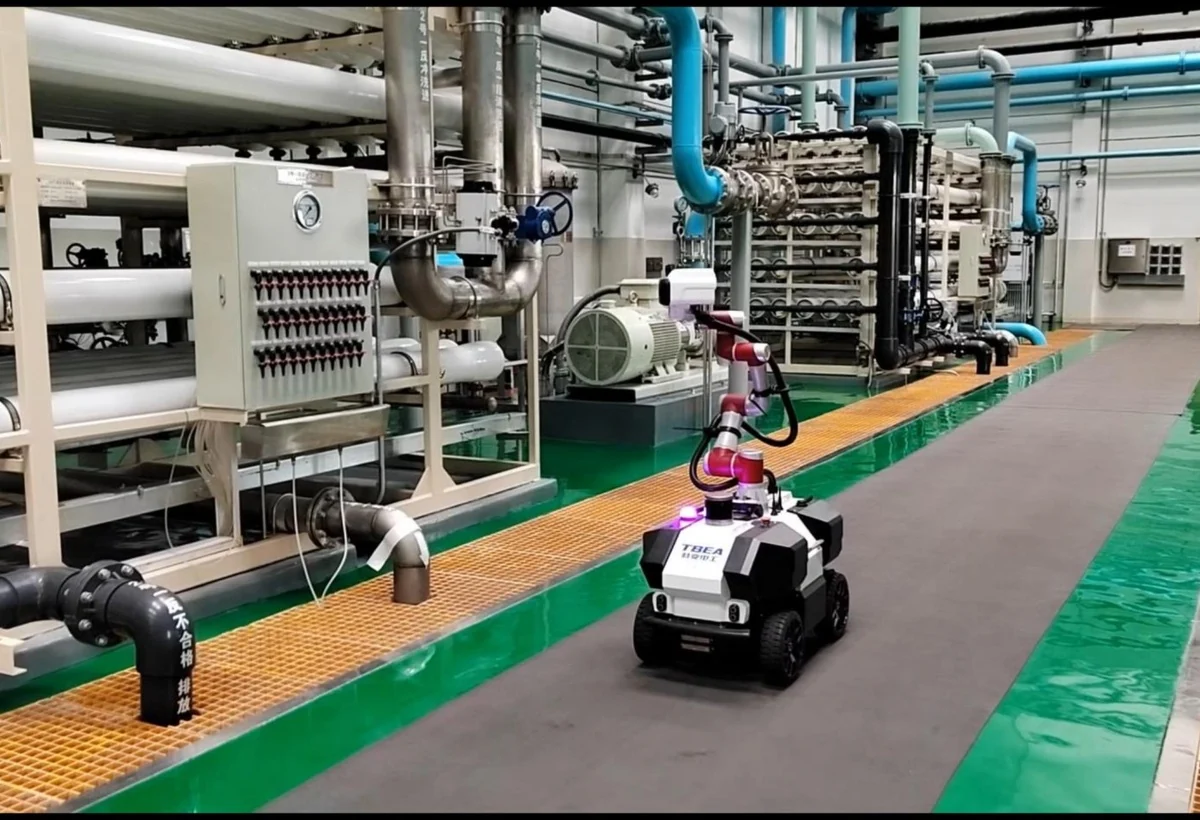
围绕具体作业匹配感知、移动、操作与调度能力,判断方案是否适合您的现场。
从巡检、跨楼层配送到在线杂物移除,查看能力、流程与配置条件。
 巡检运维
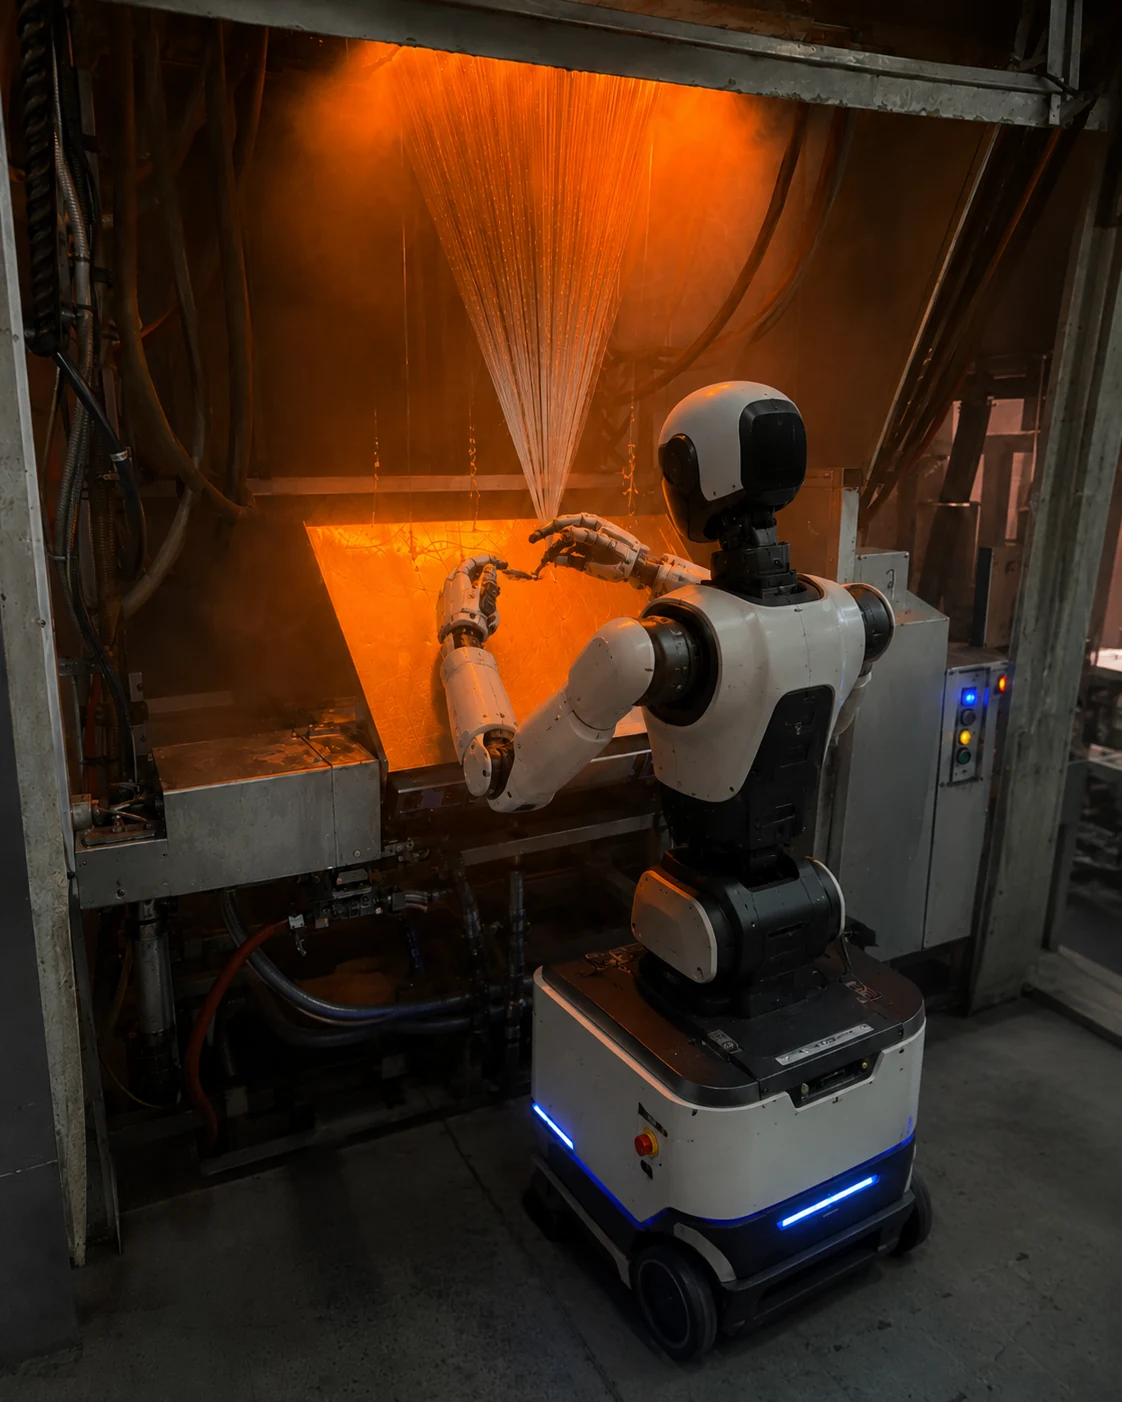
围绕漏板、涂油器、集束器和卷绕工位,组合固定视觉、移动巡检与边缘AI,建立异常识别、告警和质量追溯闭环。
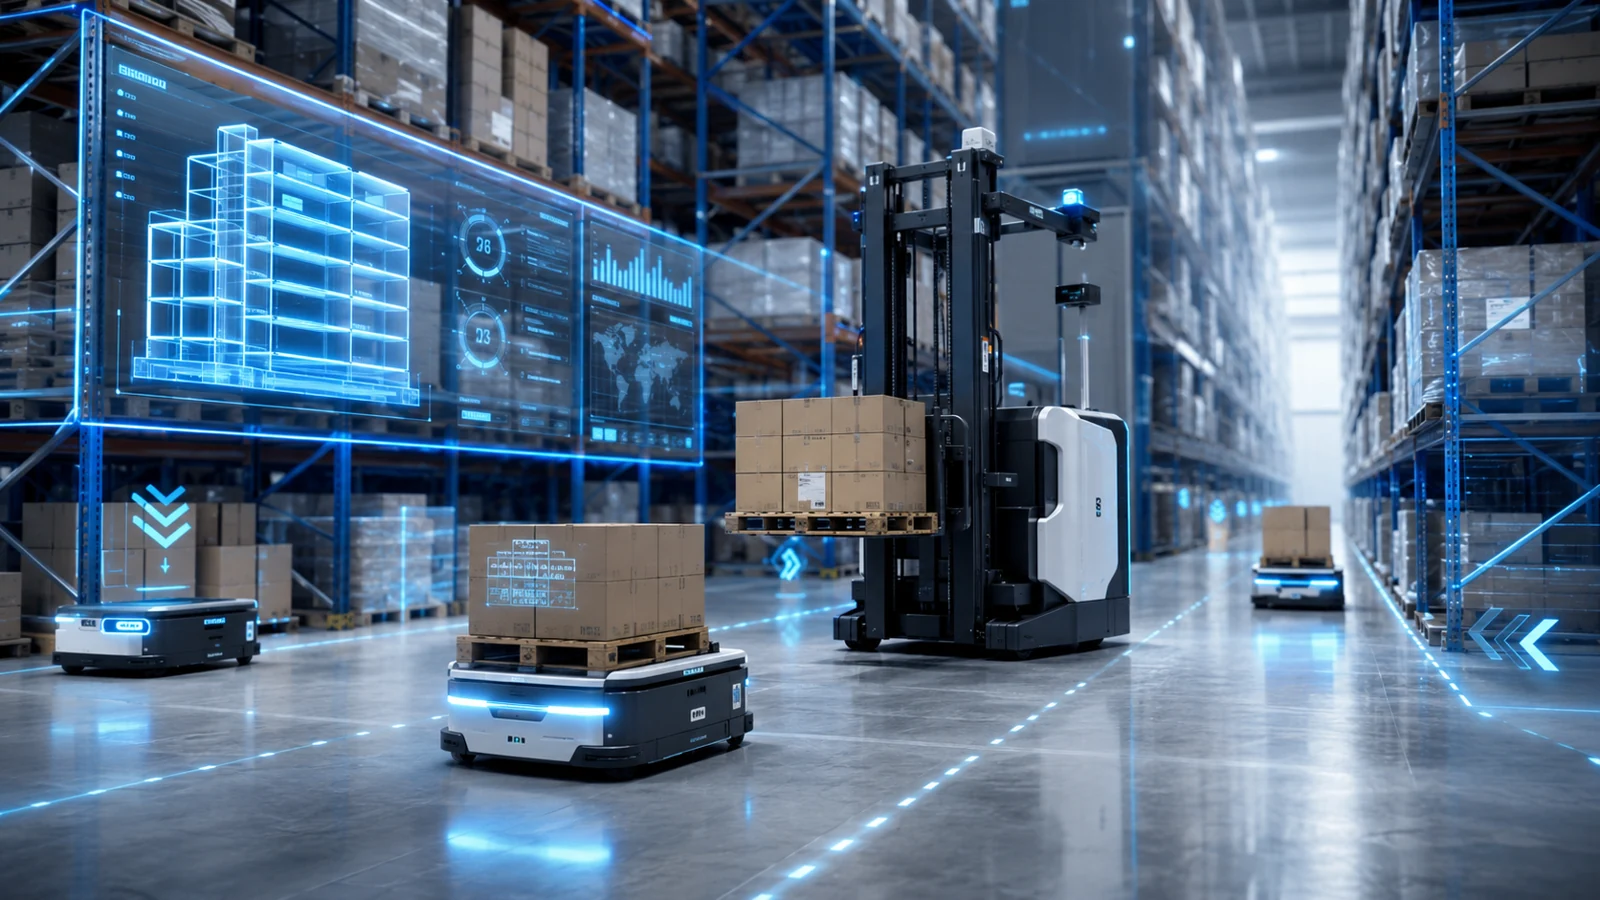 搬运配送
以潜伏式AMR、定制双区货架和门梯联动,打通餐箱、零配件配送及报废集束轮回收的固定路线闭环。
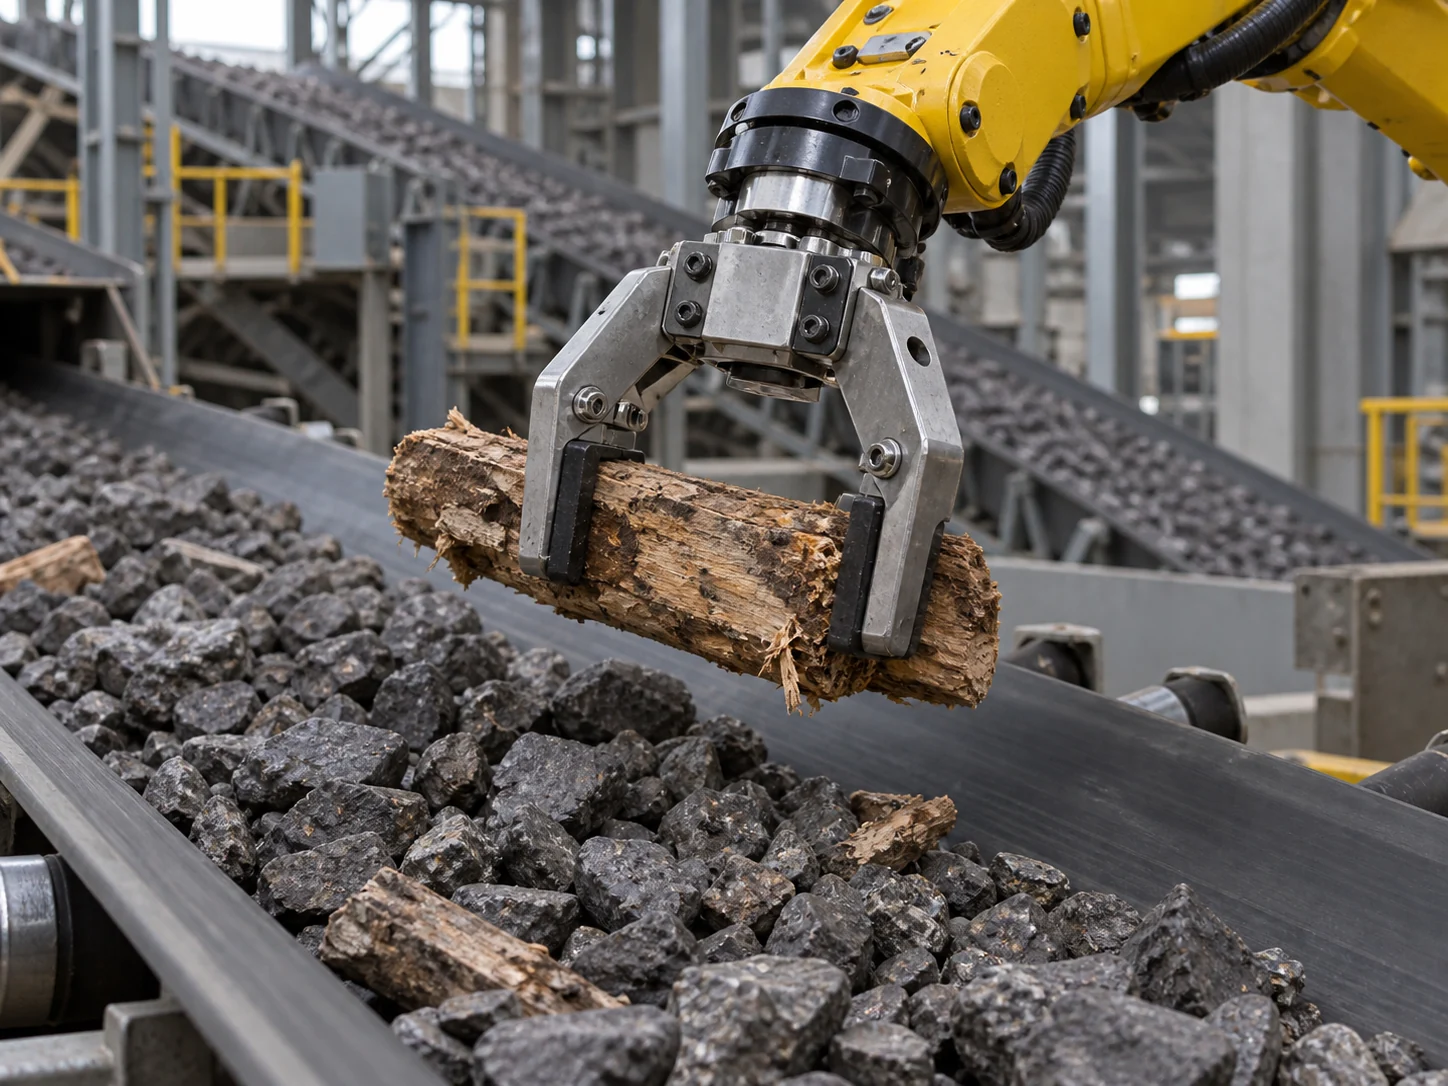 检测分拣
在矿石皮带线上识别木料、铁器和编织袋等可见杂物,结合速度跟踪与机器人抓取完成在线移除和分类投放。
把场景需求、系统构成和实施关注点放在一起,方便对照您的项目。
以固定视觉、移动巡检与专用操作机器人覆盖拉丝和捻线车间,从异常发现延伸到作业和质量记录。
在矿石皮带线上识别木料、铁器和编织袋等可见杂物,结合速度跟踪与机器人抓取完成在线移除和分类投放。
项目方案与算法验证分别标注;实际配置、性能及实施范围以现场评估和技术确认结果为准。
可以从一个工位、一条配送路线或一个巡检区域开始。
提供现场环境、作业对象、当前流程和目标节拍,先明确需要解决的问题。
对照任务要求梳理本体、感知、末端和系统接口,形成可讨论的能力组合。
明确配置建议、关键样本、试点范围与验收条件,识别需要先验证的环节。
围绕方案设计、产品对接、集成协同等内容,确认责任、边界与后续安排。
先确认关键条件,减少产品选型和方案讨论中的信息差。
提供作业对象、现场布局与目标节拍,即可围绕产品选型、系统配置和验证路径展开沟通。