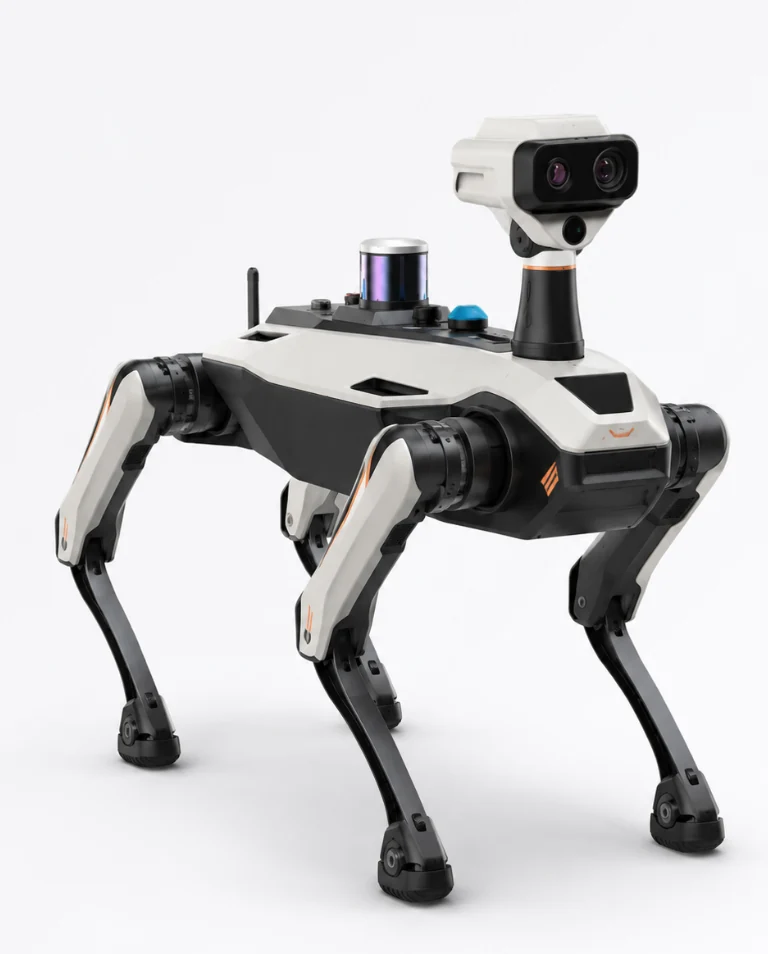
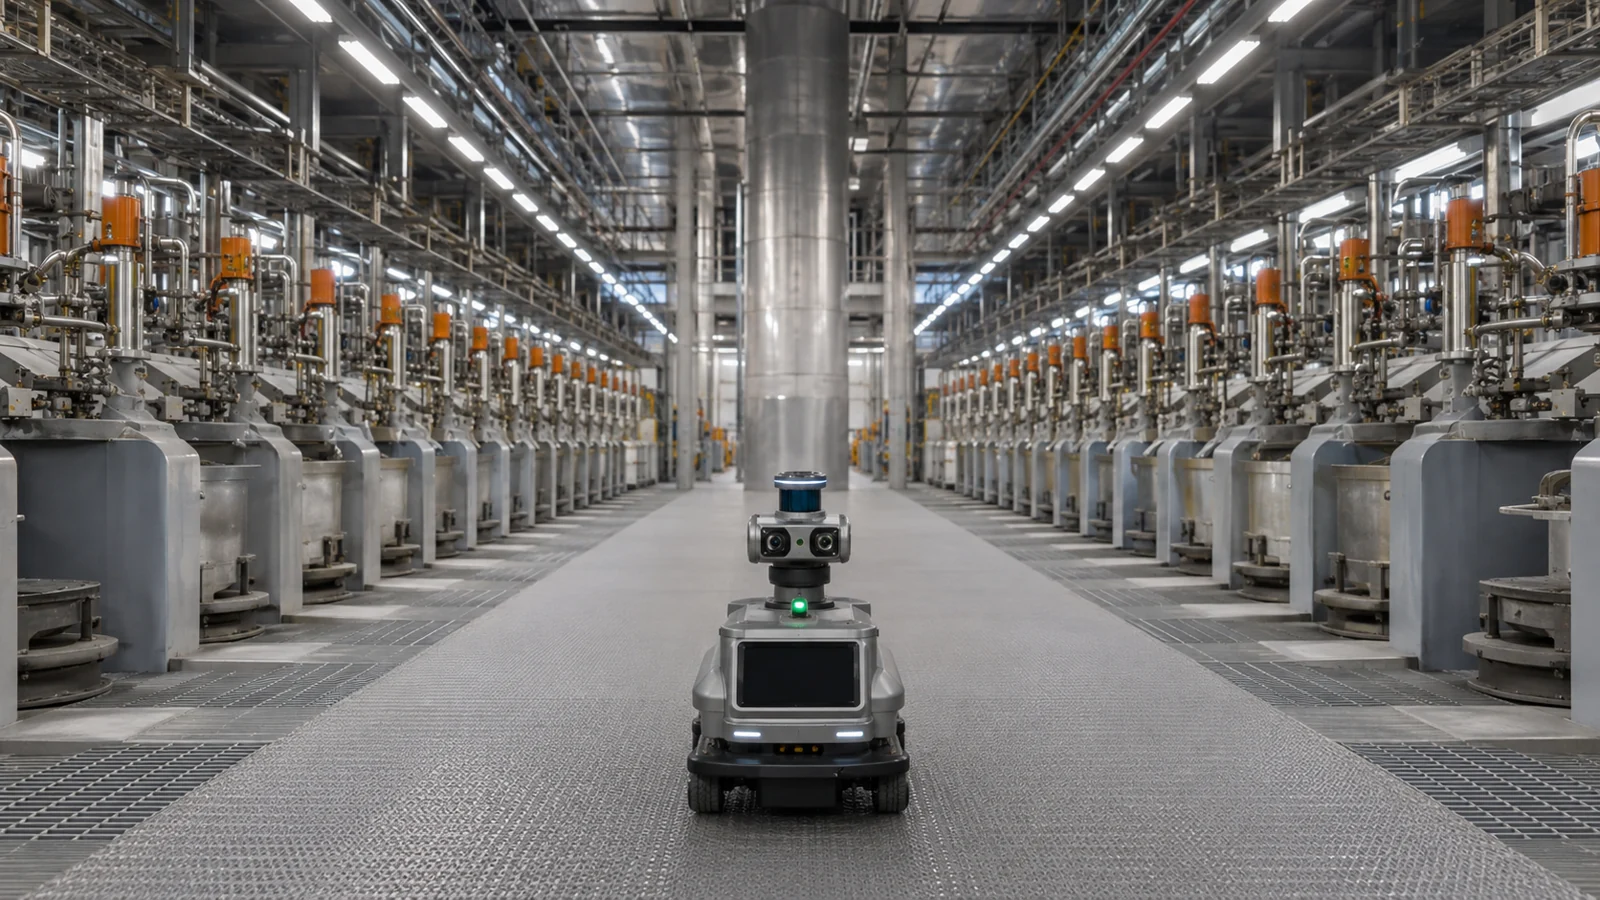
皮带异物识别
结合视觉与目标定位,面向木料、金属等杂物设计检测和抓取流程。
围绕矿山巡检、皮带除杂及辅助作业,规划感知、执行与安全接管能力,分阶段推进机器人应用与产业协同。
获取方案配置建议获取方案与需求沟通请联系:
610015486@163.com · 18611193215 ·
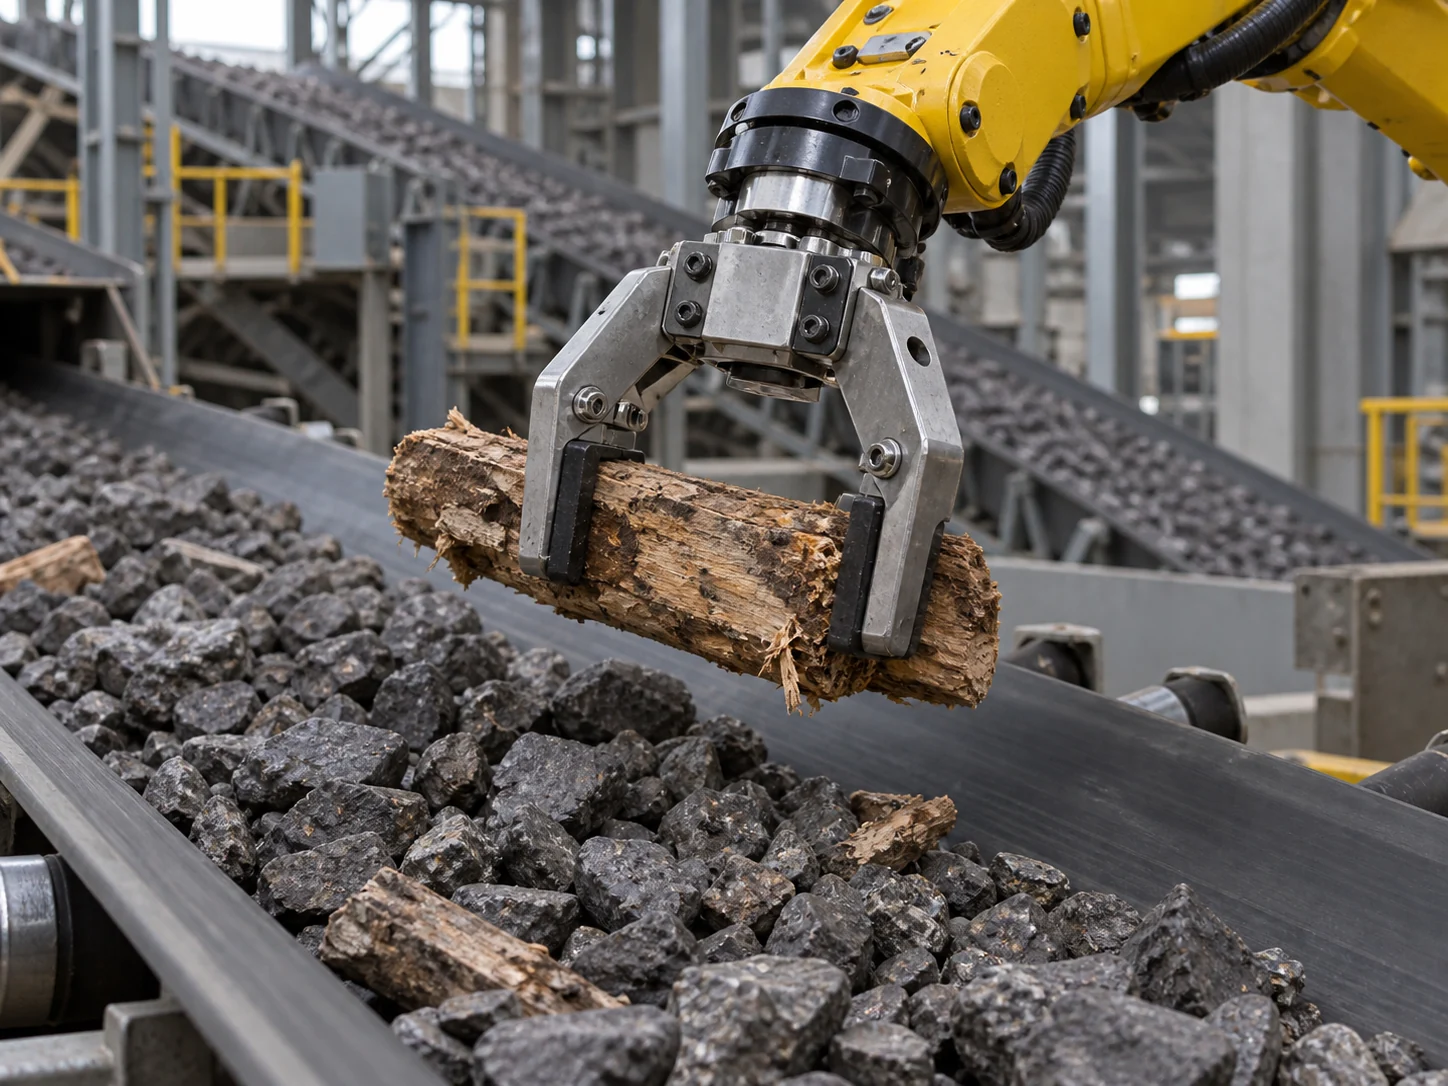 场景 / 方案示意
粉尘、潮湿、低照度及输送带动态目标,对感知与执行提出复合要求。机器人应用还需结合防护、安全联锁、通信覆盖和人工接管条件。
结合视觉与目标定位,面向木料、金属等杂物设计检测和抓取流程。
根据矿区通行条件和监测任务,组合移动本体、传感载荷与边缘计算。
将现场联锁、远程监控和人工接管纳入任务设计,明确异常处置边界。
先验证标准巡检和辅助场景,再结合现场结果扩展作业范围和协同体系。
方案需结合现场空间、通信条件、设备接口、安全要求与业务流程进行适配。效果图仅用于解释场景与配置思路。
提供作业对象、现场布局与目标节拍,即可围绕产品选型、系统配置和验证路径展开沟通。